


Humanoide Robotik
Menschenähnliche Fingerbewegungen und flexible Greifmuster ermöglichen die Integration in humanoide Roboter für komplexe Manipulations- und Bedienaufgaben.
Linkerbot


Wechseln Sie zwischen den Registern, um Inhalte zu sehen.
Menschenähnliche Fingerbewegungen und flexible Greifmuster ermöglichen die Integration in humanoide Roboter für komplexe Manipulations- und Bedienaufgaben.

Für Greifstrategien, lernbasierte Manipulation und Robotikforschung. Die hohe Beweglichkeit bietet eine leistungsfähige Plattform für praxisnahe KI-Experimente.

Für flexible Montage-, Sortier- und Handlingprozesse mit wechselnden Objekten. Differenzierte Fingerbewegungen ermöglichen präzises Greifen, Ausrichten und Einsetzen.

Für ferngesteuerte Manipulation und das Erfassen realer Bewegungsdaten. In Verbindung mit Linkerbot Teleoperationslösungen lassen sich komplexe Handbewegungen übertragen und auswerten.

Unterschiedliche Griffarten ermöglichen den Umgang mit variierenden Formen, Größen und Oberflächen – ideal für flexible Handling- und Bedienaufgaben.

Für Hochschulen, Forschungslabore und Entwickler zur praxisnahen Arbeit an Robotik, Steuerung, Greifplanung, Sensorik und intelligenter Manipulation.
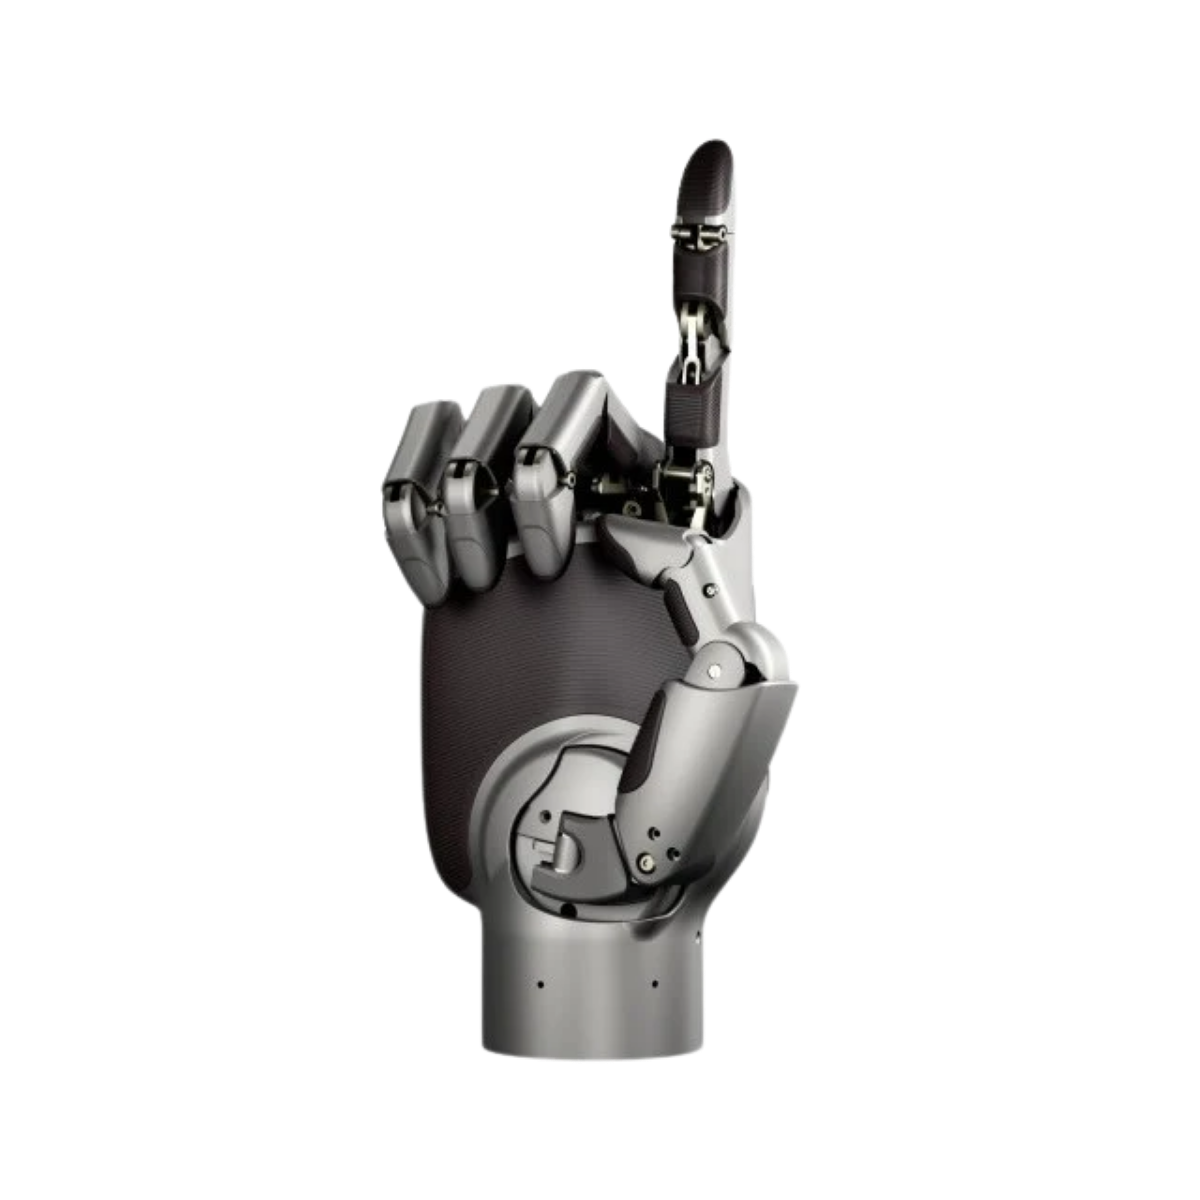
Die Linker Hand L20 ist eine hochentwickelte, bionische Roboterhand mit 21 Gelenken und 16 aktiven Freiheitsgraden, die für anspruchsvollste Aufgaben in Forschung, Industrieautomation, Haushaltsassistenz und Medizin entwickelt wurde. Durch ihren Gestängeantrieb und eigenentwickelte Motoren simuliert sie das natürliche Greif- und Manipulationsverhalten der menschlichen Hand extrem präzise. Die Integration multimodaler Sensorik und fortschrittlicher Kraft-Positions-Regelungen macht sie zur idealen Schnittstelle für KI-Robotik.
Vorteil für Profis: Die Linker Hand L20 setzt mit 16 aktiven Freiheitsgraden und 10 kg Nutzlast neue Maßstäbe für menschenähnliche Handhabungssysteme. Dank fortschrittlicher visuo-taktiler Optionen, hoher Greifkraft (100 N) und der einfachen Cloud- sowie SDK-Anbindung eignet sie sich ideal für anspruchsvolle KI-Trainings-Pipelines, industrielle Präzisionsmontagen und fortschrittliche Teleoperationsaufbauten.
Terra Robotics
https://terra-robotics.de/
mail@terra-robotics.de
Zeißstraße 10,
32584 Löhne
Deutschland

Präzises Greifen
Linkerbot Roboterhände sind für kontrollierte Greif- und Manipulationsaufgaben entwickelt. Präzise Gelenksteuerung und differenzierte Fingerbewegungen ermöglichen das sichere Greifen, Halten, Drehen und Positionieren unterschiedlichster Objekte – von kleinen Bauteilen bis zu alltäglichen Gegenständen.

Flexible Greifbewegungen
Die mehrgliedrige Fünf-Finger-Kinematik ermöglicht vielseitige Griffmuster nach dem Vorbild der menschlichen Hand. Je nach Modell stehen unterschiedliche aktive und passive Freiheitsgrade zur Verfügung – für Greifen, Pinzettengriffe, Werkzeughandling und komplexe Manipulationsaufgaben.

Vielseitige Greifarten
Unterschiedliche Griffarten erweitern das Einsatzspektrum weit über klassisches Pick-and-Place hinaus. Die Linker Hands können je nach Modell kleine Objekte präzise aufnehmen, Werkzeuge führen oder größere Gegenstände stabil umschließen und bewegen.

Flexible Systemintegration
Linkerbot Roboterhände lassen sich in humanoide Plattformen, Roboterarme und Forschungsaufbauten integrieren. Je nach Modell stehen Schnittstellen wie CAN, RS485, CAN FD oder EtherCAT zur Verfügung und ermöglichen die Einbindung in unterschiedliche Steuerungs- und Entwicklungsumgebungen.
Linkerbot stellt für Entwickler technische Dokumentationen, Bedienungsanleitungen, SDK-Ressourcen, Kommunikationsprotokolle, Demo-Anwendungen sowie 3D-Modelle und Verbindungselemente bereit. Dadurch lassen sich Entwicklungs- und Integrationsprojekte strukturiert aufbauen.
Für verschiedene Linker Hand Modelle stellt Linkerbot grafische Steuerungs- und Entwicklungswerkzeuge bereit. Je nach Produkt stehen unter anderem Lösungen für Windows und Ubuntu zur Verfügung, mit denen sich Funktionen testen und Entwicklungsaufbauten umsetzen lassen.
Die Anforderungen an Spannung und Stromversorgung unterscheiden sich je nach Modell. Viele Linker Hands arbeiten mit industriellen 24-V-Systemen beziehungsweise einem erweiterten Spannungsbereich bis 48 V. Für die konkrete Auslegung sollten immer die technischen Daten des gewählten Modells berücksichtigt werden.
Mehrere Linker Hand Modelle erreichen eine Wiederholpositioniergenauigkeit von etwa ±0,20 mm. Die tatsächliche Präzision hängt jedoch von Modell, Konfiguration, Ansteuerung und konkreter Anwendung ab.
Die Bewegungsgeschwindigkeit ist modellabhängig. Während einige Modelle auf kraftvolle und kontrollierte Bewegungen ausgelegt sind, erreichen High-Speed-Modelle besonders kurze Öffnungs- und Schließzeiten. Die Linker Hand L30 benötigt beispielsweise nur rund 0,2 Sekunden.
Die Greifkraft beschreibt die Kraft, mit der Finger beziehungsweise die gesamte Hand ein Objekt greifen können. Die maximale Last beschreibt dagegen die Belastbarkeit des Systems unter definierten Bedingungen. Beide Werte dürfen deshalb nicht direkt miteinander gleichgesetzt werden.
Der Energiebedarf hängt von Modell, Bewegung und Belastung ab. Linkerbot gibt je nach Roboterhand Werte für Ruhestrom, durchschnittlichen Strom bei unbelasteter Bewegung sowie maximale Stromaufnahme oder Leistung an. Diese Daten sollten bei der Dimensionierung des Gesamtsystems berücksichtigt werden.
Das hängt vom jeweiligen Modell und Einsatzprofil ab. Einzelne Linker Hands sind ausdrücklich für hohe industrielle Belastungen ausgelegt. Bei Anwendungen mit langen Laufzeiten, hohen Kräften oder sehr vielen Bewegungszyklen sollte das Modell daher passend zur geplanten Auslastung gewählt werden.
Ja. Im Linkerbot Developer Center stehen für Entwicklungsprojekte Produkt- und Verbindungselement-Modelle zur Verfügung. Dadurch können mechanische Einbausituationen und Adapter bereits während der Konstruktion berücksichtigt werden.
Je nach Linker Hand Modell sind unterschiedliche Gehäusefarben und Konfigurationen erhältlich. Die verfügbaren Optionen unterscheiden sich zwischen den Produktserien und sollten daher direkt beim jeweiligen Modell geprüft werden.
Linkerbot entwickelt dextere Roboterhände für anspruchsvolle Manipulationsaufgaben in humanoider Robotik, Forschung und industrieller Automation. Im Gegensatz zu klassischen Zwei-Finger-Greifern ermöglichen fünfgliedrige Roboterhände deutlich vielseitigere Greifbewegungen. Gegenstände können nicht nur aufgenommen und abgelegt, sondern gezielt gehalten, gedreht, ausgerichtet oder mit unterschiedlichen Griffmustern manipuliert werden.
Damit eignen sich Linker Hands besonders für Anwendungen, bei denen sich Objektformen oder Aufgaben verändern und ein starrer Greifer an seine Grenzen stößt. Die menschenähnliche Kinematik schafft gleichzeitig eine wichtige Grundlage für moderne humanoide Roboter, die zunehmend für Forschung, Entwicklung und industrielle Pilotprojekte eingesetzt werden.
Das Linkerbot Portfolio umfasst verschiedene Roboterhände mit unterschiedlichen technischen Schwerpunkten. Modelle wie Linker Hand O6, L6, L10, L20, O30 und L30 unterscheiden sich unter anderem hinsichtlich Beweglichkeit, Anzahl der aktiven und passiven Freiheitsgrade, Gewicht, Greifkraft, Geschwindigkeit und Antriebstechnologie.
Dadurch muss nicht für jede Anwendung dieselbe Hardware eingesetzt werden. Kompakte Roboterhände eignen sich beispielsweise für Systeme, bei denen eine geringe bewegte Masse wichtig ist. Hochbewegliche Modelle bieten dagegen zusätzliche Möglichkeiten für komplexe Fingerstellungen und anspruchsvolle Manipulationsaufgaben.
Auch technologisch verfolgt Linkerbot unterschiedliche Ansätze. Je nach Modell kommen Gestängeantrieb, Seilzugantrieb oder Direktantrieb zum Einsatz. Dadurch lassen sich Roboterhände gezielter nach Dynamik, Präzision und Integrationsanforderungen auswählen.
Eine leistungsfähige Hand gehört zu den wichtigsten Komponenten eines humanoiden Roboters. Bewegung und Wahrnehmung allein reichen nicht aus, wenn ein System aktiv mit seiner Umgebung interagieren soll. Erst geeignete Hände ermöglichen beispielsweise das Greifen von Werkzeugen, Betätigen von Bedienelementen, Sortieren von Gegenständen oder Positionieren von Komponenten.
Besonders relevant sind dextere Hände deshalb für Embodied AI. Dabei lernen KI-Systeme nicht nur aus digitalen Informationen, sondern interagieren über Sensorik und Aktorik mit der realen Umgebung. Eine mehrfingrige Roboterhand erweitert die verfügbaren Handlungsmöglichkeiten erheblich und ermöglicht komplexere Trainings- und Manipulationsszenarien.
Für Unternehmen und Forschungseinrichtungen, die komplette Plattformen betrachten möchten, bietet Terra Robotics neben Roboterhänden ein breites Sortiment an humanoiden Robotern für Industrie und Forschung.
Auch in industriellen Anwendungen können Linkerbot Roboterhände als Endeffektoren eingesetzt werden. Interessant sind sie vor allem dort, wo unterschiedliche Werkstücke gehandhabt oder verschiedene Griffarten innerhalb eines Prozesses benötigt werden.
Mögliche Anwendungen reichen vom Aufnehmen kleiner Bauteile über das Ausrichten und Einsetzen von Komponenten bis zum Werkzeughandling. Die einzeln beziehungsweise differenziert beweglichen Finger ermöglichen dabei Aufgaben, die mit klassischen Parallelgreifern nur eingeschränkt oder mit mehreren spezialisierten Greifern realisierbar wären.
Ob eine dextere Roboterhand wirtschaftlich sinnvoll ist, hängt vom jeweiligen Prozess ab. Teilevielfalt, benötigte Präzision, Zykluszeit, Objektgeometrie und Integrationsaufwand sollten gemeinsam betrachtet werden. Weitere Lösungen für industrielle Manipulationsaufgaben finden Sie im Bereich Montage & Handling.
Ein weiterer Schwerpunkt des Linkerbot Ökosystems ist die Verbindung von Roboterhardware mit Teleoperation und Bewegungsdatenerfassung. Menschliche Bewegungen können dabei als Grundlage dienen, um komplexe Manipulationsabläufe auf Robotiksysteme zu übertragen oder Trainingsdaten für lernbasierte Modelle zu erfassen.
Das ist insbesondere für Robot Learning, Imitation Learning und Forschungsprojekte interessant. Anstatt jede einzelne Bewegung ausschließlich manuell zu programmieren, können Demonstrationsdaten genutzt werden, um neue Verhaltensweisen und Greifstrategien zu entwickeln.
Linkerbot ergänzt seine Roboterhände hierfür um weitere Hardware- und Entwicklungslösungen. So entsteht ein Ökosystem, das nicht nur den eigentlichen Endeffektor, sondern auch Forschung und Entwicklung rund um dextere Manipulation unterstützt.
Für Hochschulen, Forschungslabore und Entwicklungsabteilungen sind Roboterhände auch als offene Entwicklungsplattform interessant. Linkerbot stellt hierfür je nach Produkt technische Dokumentationen, Kommunikationsprotokolle, Entwicklungsressourcen und 3D-Daten bereit.
Dadurch können eigene Steuerungsalgorithmen, Greifstrategien oder KI-Anwendungen entwickelt und getestet werden. Gleichzeitig lassen sich mechanische Adapter und Einbausituationen bereits während der Konstruktion berücksichtigen.
Neben professionellen Forschungsplattformen bietet Terra Robotics weitere Lösungen speziell für Lehre, Ausbildung und Robotikentwicklung im Bereich Educational Roboter.
Die Roboterhand mit den meisten Freiheitsgraden ist nicht automatisch die beste Lösung. Entscheidend ist, welche Bewegungen die konkrete Anwendung tatsächlich benötigt.
Wichtige Auswahlkriterien sind unter anderem aktive Freiheitsgrade, passive Freiheitsgrade, Greifkraft, Gewicht, Geschwindigkeit, Abmessungen, Kommunikationsschnittstelle und Sensorik. Auch die vorhandene Roboterplattform spielt eine wichtige Rolle. Gewicht und Baugröße beeinflussen beispielsweise die Nutzlast und Dynamik eines Roboterarms.
Bei Forschungsanwendungen können dagegen maximale Beweglichkeit, Entwicklungszugang und Datenerfassung wichtiger sein als eine besonders hohe Greifkraft. Für industrielle Prozesse stehen wiederum Wiederholbarkeit, Zuverlässigkeit und die Integration in vorhandene Steuerungssysteme stärker im Vordergrund.
Wer eine Linkerbot Roboterhand kaufen möchte, sollte deshalb nicht ausschließlich einzelne Datenblattwerte vergleichen. Entscheidend ist das Zusammenspiel aus Roboterhand, Roboterplattform, Steuerung und geplanter Anwendung.
Terra Robotics unterstützt bei der Auswahl der passenden Linker Hand und bei der technischen Abstimmung für Forschung, humanoide Robotik und industrielle Anwendungen. Gemeinsam können Anforderungen wie Beweglichkeit, Greifkraft, Gewicht, Schnittstellen und gewünschte Sensorik bewertet werden.
Einen Überblick über den Hersteller und die verschiedenen Lösungen finden Sie auf unserer Linkerbot Herstellerseite. Wenn bereits ein konkretes Projekt geplant ist, können Sie Ihre Anforderungen direkt über unsere Robotik-Beratung mit uns abstimmen.