Zu Produktinformationen springen
1 von 1

SKU: 53132 | GTIN: 6970632061479

Dobot

Dobot Pocket Go

Dobot Pocket Go

UVP
Normaler Preis €6.800,00 EUR
Normaler Preis €6.800,00 EUR Verkaufspreis €6.800,00 EUR
Sale Auf Anfrage

zzgl. MwSt.

Leasinganfrage

Unternehmensdaten

Ansprechpartner

Vollständige Details anzeigen

Preismodelle

Wähle das passende Modell

Vergleiche Optionen klar, schnell, ohne Kleingedrucktes. Unsere Empfehlung ist hervorgehoben.

Leasing

Preis auf Anfrage

Flexibel finanzieren

Inklusive

  • Implementierungsberatung
  • Flexible Laufzeiten wählbar
  • Persönliche Leasingberatung
  • Liquidität bleibt erhalten
  • Inklusive technischer Support
  • Wartungsvertrag zubuchbar
  • Schulungen für Ihr Team
  • Installation vor Ort möglich
  • Planbare monatliche Raten
  • Mindestlaufzeit 3 Jahre
Unsere Empfehlung

Kauf

€6.800

Günstigster Preis

Inklusive

  • Implementierungsberatung
  • Persönlicher Ansprechpartner
  • Roboter wird Ihr Eigentum
  • Technischer Support verfügbar
  • Personalschulung
  • Wartungsvertrag zubuchbar
  • Herstellergarantie
  • Kurze Lieferzeiten

Projektanfrage

Preis auf Anfrage

Flexible Konditionen

Inklusive

  • Implementierungsberatung
  • Full-Service verpflichtend
  • Persönliche Beratung inklusive
  • Flexible Zahlungsmodelle
  • Technischer Support verfügbar
  • Planungssicherheit für Projekte
  • Vor-Ort Personalschulung
  • Kurze Lieferzeiten
  • Effizienzsteigerung
  • Skalierbar

Produktdetails

Wechseln Sie zwischen den Registern, um Inhalte zu sehen.

Einsatzbereiche
DOBOT Pocket Go bei der mobilen Datenerfassung für Embodied AI und Imitationslernen

Embodied AI & Imitationslernen

Pocket Go zeichnet menschlich demonstrierte Manipulationsabläufe mit visuellen und räumlichen Bewegungsdaten auf und schafft damit hochwertige Trainingsdaten für lernende Robotersysteme.

DOBOT Pocket Go bei der Demonstration einer alltäglichen Greifaufgabe

Service- & Haushaltsrobotik

Greifen, Umsetzen, Sortieren oder Aufräumen lassen sich direkt in realen Umgebungen demonstrieren und als Datengrundlage für spätere autonome Roboteraufgaben erfassen.

DOBOT Pocket Go bei der Datenerfassung für Pick-and-Place und Sortieraufgaben

Pick-and-Place & Sortierung

Wiederkehrende Greif- und Ablagebewegungen können schnell aufgezeichnet werden – ideal für Robot Learning bei Sortierung, Teilehandling und Materialbereitstellung.

DOBOT Pocket Go bei einer demonstrierten Präzisionsmontage im Robotiklabor

Montage & industrielle Manipulation

Präzise Einsetz-, Positionier- und Montageabläufe lassen sich manuell demonstrieren und anschließend für das Training robotischer Manipulationsmodelle nutzen.

DOBOT Pocket Go in einem Forschungsprojekt für künstliche Intelligenz und Robotik

Forschung & Hochschulen

Die portable Plattform eignet sich für Forschung, Lehre und Entwicklungsprojekte rund um Embodied AI, Robot Learning, Imitationslernen und autonome Manipulation.

DOBOT Pocket Go beim Transfer einer menschlichen Demonstration auf einen Roboterarm

Robot Learning & Deployment

Vom menschlich geführten Handheld-Greifer bis zur Ausführung am kompatiblen DOBOT Roboterarm unterstützt Pocket Go einen durchgängigen Workflow für Training und Inferenz.

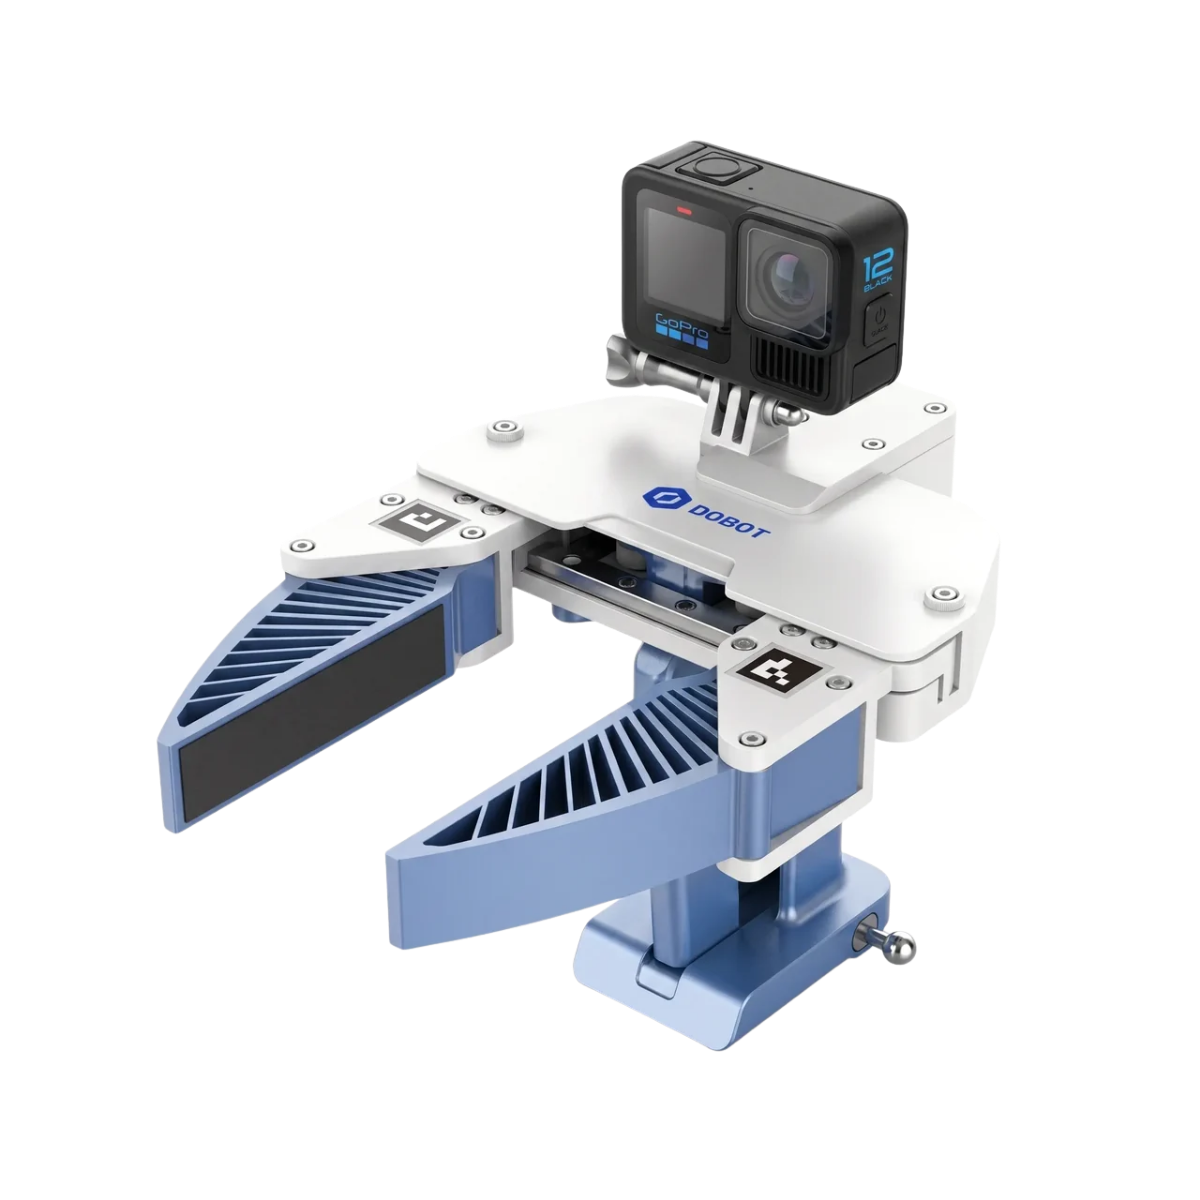
DOBOT Pocket Go als mobiles Handheld-System mit Kamera zur flexiblen Erfassung von Trainingsdaten für Robotik- und KI-Anwendungen

0,93 kg Handheld-Kit · bis 2 kg Greifgewicht

Mobile Datenerfassung direkt in realen Anwendungsszenarien

Das Pocket Go Handheld-Kit wiegt nur 0,93 kg und ermöglicht die direkte manuelle Demonstration robotischer Greif- und Manipulationsaufgaben. Mit einer Greiföffnung von 73,5 ± 1,5 mm, 100 mm effektiver Greiftiefe und bis zu 2 kg Greifgewicht lassen sich zahlreiche Alltags- und Industrieobjekte direkt in ihrer späteren Einsatzumgebung erfassen.

DOBOT Pocket Go mit Kamera und IMU beim Greifen eines Holzblocks zur 6D-Pose-Erfassung für Robotik- und KI-Training

5,3K-Kamera · 155° Sichtfeld · integrierte IMU

Hochauflösende Perzeption für räumlich präzise Demonstrationsdaten

Eine GoPro Hero 12 erfasst die Demonstration mit bis zu 5,3K bei 60 fps und einem Sichtfeld von 155°. Gemeinsam mit der integrierten IMU und ORB-SLAM3 entsteht ein visuell-inertiales 6D-Pose-Tracking, das Bewegungsabläufe räumlich erfasst und automatisch verwertbare Trajektoriendaten für das Robot Learning erzeugt.

DOBOT Pocket Go als Handheld-Roboter-Endeffektor mit Kamera zur Datenerfassung und Übertragung von Greifbewegungen auf einen Roboterarm

Bis zu 4.000 Demonstrationen pro Tag

Skalierbare Datenerfassung für datenintensive Robotikprojekte

Das portable Handheld-Konzept ist auf eine schnelle Erfassung großer Demonstrationsmengen ausgelegt. Unter den angegebenen Workflow-Bedingungen sind bis zu 4.000 Demonstrationsdatensätze pro Betriebstag möglich. Dadurch lassen sich Trainingsdatensätze für unterschiedliche Objekte, Positionen, Umgebungen und Aufgabenvarianten deutlich effizienter aufbauen.

DOBOT Pocket Go bei KI-Training und Inferenz mit Roboterarm, Kamera und Edge-Computing-System in einer Laborumgebung

Datenerfassung · Training · Deployment

Durchgängiger Workflow vom Menschen bis zum Roboter

Pocket Go kombiniert Handheld-Greifer, robotermontierbaren Endeffektor und einen vollständigen Software-Stack für Datenerfassung, Kalibrierung, Trajektorienverarbeitung, Modelltraining und Deployment. Trainierte Manipulationsfähigkeiten können anschließend auf kompatiblen DOBOT Nova- und CR-Roboterarmen ausgeführt werden. Für lokales Training und Inferenz steht optional ein leistungsfähiger Mini AI Computer zur Verfügung.

Häufige Fragen

Was ist der DOBOT Pocket Go?

Der DOBOT Pocket Go ist eine portable Datenerfassungsplattform für Embodied AI, Robot Learning und Imitationslernen. Menschlich ausgeführte Greif- und Manipulationsaufgaben werden mit Kamera-, IMU- und 6D-Pose-Daten aufgezeichnet und anschließend als Trainingsdaten für lernende Robotermodelle genutzt.

Wie funktioniert das Imitationslernen mit DOBOT Pocket Go?

Ein Anwender führt die gewünschte Aufgabe mit dem Pocket Go Handheld-Greifer manuell aus. Kamera und IMU erfassen dabei Umgebung und Bewegung, während ORB-SLAM3 die räumliche 6D-Pose rekonstruiert. Die aufgezeichneten Demonstrationen werden anschließend verarbeitet, zum Training eines Manipulationsmodells genutzt und auf einem kompatiblen Roboterarm ausgeführt.

Welche Daten erfasst der DOBOT Pocket Go?

Pocket Go kombiniert hochauflösende Videodaten mit inertialen Bewegungsinformationen und visuell-inertialem 6D-Pose-Tracking. Dadurch werden nicht nur Kamerabilder, sondern auch räumliche Bewegungsverläufe der Demonstration erfasst, die für das Training robotischer Manipulationsmodelle genutzt werden können.

Welche Kamera verwendet der DOBOT Pocket Go?

Das System nutzt eine GoPro Hero 12 mit 1/1,9-Zoll-CMOS-Sensor, 155° Sichtfeld und HyperSmooth 6.0. Unterstützt werden unter anderem Videoaufnahmen mit 5,3K bei 60 fps. Die integrierte IMU liefert zusätzlich Bewegungsinformationen für das visuell-inertiale Tracking.

Wie viele Demonstrationen können mit Pocket Go erfasst werden?

Die Plattform ist laut Produktspezifikation für bis zu 4.000 Demonstrationsdatensätze pro Betriebstag ausgelegt. Der tatsächlich erreichbare Durchsatz hängt von Aufgabe, Demonstrationsdauer, Objektwechseln, Versuchsaufbau und organisatorischem Workflow ab.

DOBOT Pocket Go für Embodied AI & Imitationslernen

DOBOT Pocket Go: Portable Datenerfassung für Robot Learning

Der DOBOT Pocket Go ist eine portable Datenerfassungsplattform für Embodied AI, Imitationslernen und die Entwicklung autonomer Manipulationsfähigkeiten. Statt Bewegungsabläufe ausschließlich in Simulationen oder über aufwendige Teleoperationssysteme zu erzeugen, können Entwickler eine gewünschte Aufgabe direkt mit einem handgeführten Greifer demonstrieren. Kamera, IMU und visuell-inertiales Tracking zeichnen dabei die relevanten Bewegungs- und Umgebungsinformationen auf. Aus diesen Demonstrationen entstehen Trainingsdaten, die anschließend zur Entwicklung robotischer Manipulationsmodelle genutzt werden können.

Damit richtet sich Pocket Go vor allem an Robotikunternehmen, KI-Entwickler, Hochschulen und Forschungsabteilungen, die schnell hochwertige Daten für reale Greif-, Sortier-, Montage- oder Handlingaufgaben erzeugen möchten.

Menschliche Demonstrationen statt aufwendiger Roboterprogrammierung

Beim Imitationslernen wird eine Aufgabe zunächst von einem Menschen vorgemacht. Mit Pocket Go führt der Anwender den kompakten Handheld-Greifer direkt durch den gewünschten Bewegungsablauf. Das kann beispielsweise das Aufnehmen eines Objekts, das Umsetzen zwischen zwei Behältern, das Sortieren unterschiedlicher Komponenten oder ein kontrollierter Einsetzvorgang sein.

Das Handheld-Kit wiegt 0,93 kg und bietet eine Greiföffnung von 73,5 ± 1,5 mm sowie 100 mm effektive Greiftiefe. Objekte bis 2 kg können innerhalb der angegebenen Greifparameter gehandhabt werden. Dadurch lassen sich viele realistische Demonstrationen durchführen, ohne zuerst einen vollständigen Roboterarbeitsplatz programmieren zu müssen.

Für Unternehmen, die solche Aufgaben später automatisieren möchten, bietet unsere Seite zu Montage und Handling weitere Anwendungsbeispiele.

5,3K-Kamera und visuell-inertiales 6D-Pose-Tracking

Ein zentraler Bestandteil des Systems ist die GoPro Hero 12. Die Kamera bietet ein Sichtfeld von 155° und Aufnahmen mit bis zu 5,3K bei 60 Bildern pro Sekunde. HyperSmooth 6.0 unterstützt stabile Videodaten auch bei dynamischen Bewegungsabläufen.

Zusätzlich werden Kameradaten und Informationen der integrierten IMU über ORB-SLAM3 verarbeitet. Das visuell-inertiale SLAM-Verfahren rekonstruiert die räumliche Bewegung als 6D-Pose mit Position und Orientierung. Dadurch entstehen zu jeder Demonstration nicht nur Videosequenzen, sondern auch räumlich nutzbare Trajektorieninformationen für nachgelagerte Trainingsprozesse.

Bis zu 4.000 Demonstrationen pro Betriebstag

Für moderne Embodied-AI-Projekte wird häufig eine große Anzahl unterschiedlicher Demonstrationen benötigt. Ein Modell soll eine Aufgabe nicht nur unter einer einzigen idealen Bedingung beherrschen, sondern auch mit veränderten Objektpositionen, Greifpunkten und Umgebungssituationen umgehen können.

Pocket Go ist deshalb auf eine hohe Erfassungsgeschwindigkeit ausgelegt. Die Plattform unterstützt laut Produktspezifikation bis zu 4.000 Demonstrationsdatensätze pro Betriebstag. Der tatsächliche Durchsatz hängt von der jeweiligen Aufgabe und der Dauer einer Demonstration ab.

Durch die portable Erfassung können Varianten direkt dort aufgenommen werden, wo sie später relevant sind. Das erleichtert den Aufbau umfangreicher Datensätze für Pick-and-Place, Sortierung, Haushaltsmanipulation, Serviceaufgaben oder industrielle Montage.

Vom Handheld-Greifer zum Roboterarm

Zum Pocket-Go-Konzept gehören ein Handheld-Greifer für die menschliche Demonstration und ein separates Endeffektor-Greifer-Kit für den Einsatz am Roboterarm. Das robotermontierte Kit wiegt 1,58 kg und besitzt ebenfalls eine Greiföffnung von 73,5 ± 1,5 mm sowie 100 mm Greiftiefe. Der angegebene Objektgrößenbereich liegt bei 5 bis 75 mm.

Dadurch entsteht eine direkte Verbindung zwischen Datenerfassung und späterer robotischer Ausführung. Pocket Go ist für kompatible Modelle der DOBOT Nova- und CR-Serie vorgesehen. Ein mögliches Robotersystem ist beispielsweise der kompakte DOBOT Nova 2. Einen Überblick über weitere Plattformen bietet unsere DOBOT Herstellerseite.

End-to-End-Workflow für Training und Deployment

Pocket Go endet nicht bei der Aufnahme von Videos. Zum Plattformkonzept gehört ein Software-Stack für Datenerfassung, Kalibrierung, SLAM-Trajektorienverarbeitung, Modelltraining und Deployment. Zusätzlich stehen ein SDK und eine Docker-basierte Entwicklungsumgebung für individuelle Forschungs- und Integrationsprojekte zur Verfügung.

Die veröffentlichten Systemanforderungen nennen Ubuntu 20.04 beziehungsweise 23.10. Für Modelltraining werden mindestens 11 GB GPU-VRAM angegeben; für die Inferenz mindestens 2 GB. Als optionale lokale Recheneinheit steht ein Mini AI Computer mit Intel Core i9, NVIDIA RTX GPU, 64 GB DDR5 und 2 TB SSD zur Verfügung.

Embodied AI für Forschung und Hochschulen

Für Hochschulen eröffnet Pocket Go einen praxisnahen Zugang zu Themen wie Imitationslernen, Computer Vision, SLAM, Diffusion Models, Robot Learning und autonomer Manipulation. Studierende können den kompletten Prozess vom Aufzeichnen menschlicher Demonstrationen über Datenaufbereitung und Training bis zur Ausführung am realen Roboter untersuchen.

Damit ergänzt Pocket Go klassische Roboterprogrammierung um datengetriebene Methoden. Weitere Robotiklösungen für Forschung und Ausbildung finden Sie im Bereich Schulen und Universitäten. Für Dual-Arm-Experimente und weiterführende Robot-Learning-Szenarien ist außerdem der DOBOT X-Trainer eine verwandte Plattform.

DOBOT Pocket Go für eigene Robot-Learning-Projekte einsetzen

Vor Projektstart sollten Zielaufgabe, verwendete Objekte, gewünschter Roboterarm, benötigte Demonstrationsmenge und verfügbare Rechenleistung definiert werden. Besonders bei Imitationslernen entscheidet die Qualität und Vielfalt der Trainingsdaten darüber, wie zuverlässig ein Modell später mit unterschiedlichen Situationen umgehen kann.

Terra Robotics unterstützt bei der Auswahl der passenden DOBOT Plattform und beim Aufbau eines geeigneten Robotik- und Embodied-AI-Setups. Für eine konkrete Projektbewertung können Sie Ihren Anwendungsfall über das Kontaktformular für Robotikprojekte einreichen.